Visão computacional (Computer Vision): conceito, funcionamento, algoritmos, edge AI, aplicações industriais e em CFTV, avaliação de desempenho e projeto.
Confira!
Visão computacional (Computer Vision) é a área da inteligência artificial e do processamento de imagens que permite a sistemas computacionais interpretar informações de fotografias e vídeos. Ela utiliza câmeras e sensores, processamento de sinais, algoritmos e modelos de Machine Learning ou Deep Learning para realizar tarefas como classificação, detecção de objetos, segmentação, tracking e análise de eventos. Seu objetivo é transformar imagens em informações que possam apoiar medições, processos e decisões.
Como funciona? O sistema captura a imagem, prepara os dados, executa o algoritmo e produz uma saída verificável: por exemplo, a localização de uma peça com defeito ou a contagem de pessoas que atravessam determinada área. A precisão depende de óptica, iluminação, dataset, processamento, posicionamento da câmera e condições de operação. Em projetos reais, os resultados também precisam ser integrados à rede, ao software de gestão e aos sistemas responsáveis por registrar ou utilizar os eventos.
A visão computacional é utilizada em inspeção industrial, varejo, mobilidade, segurança eletrônica e aplicações prediais. Ela não se confunde com VMS ou Business Intelligence: os primeiros gerenciam vídeo, enquanto Business Intelligence consolida dados de múltiplas origens; os algoritmos de Computer Vision extraem informação visual. Este conteúdo trata dos conceitos, arquiteturas e critérios gerais de engenharia. As aplicações específicas de Video Analytics em CFTV são aprofundadas nos materiais relacionados.
Como funciona a visão computacional: da imagem à decisão
A visão computacional transforma pixels de imagens ou frames de vídeo em informação sobre objetos, movimentos, características ou situações de uma cena. A captura produz uma matriz de valores que representa luz e cor; um pipeline de processamento seleciona regiões, corrige condições de imagem, extrai características e aplica algoritmos para interpretar o conteúdo. A saída pode ser uma classe, uma coordenada, uma máscara de segmentação, uma trilha de movimento ou um evento que precisa ser verificado antes de orientar uma ação.
Uma câmera adequada ao ambiente é parte do sistema, mas não equivale ao algoritmo. Lente, distância, ângulo de visão, iluminação, motion blur, compressão e posicionamento alteram o que efetivamente chega ao modelo. O software pode identificar um objeto em imagens favoráveis e falhar quando ocorrem contraluz, oclusão, reflexos ou movimento rápido. Em engenharia, a especificação precisa começar pela pergunta operacional: que característica precisa ser extraída, em quais situações e com qual erro aceitável?
A cadeia inclui aquisição, preparação de dados, inferência, pós-processamento, integração e atuação humana ou automática. O algoritmo pode operar em uma câmera, edge device, servidor local ou ambiente de cloud, cada alternativa com limites de processamento, rede, privacidade e custo. Os resultados podem alimentar VMS, sistemas de automação ou aplicações corporativas. A validação é de ponta a ponta: detectar corretamente em laboratório não demonstra que o evento chegará com tempo, contexto e segurança ao destinatário.
Também é necessário separar percepção de decisão. Um detector pode produzir uma caixa delimitadora ao redor de uma pessoa, mas a conclusão de que ocorreu uma violação de área depende de regra de negócio, zonas, horário e condições. O evento deve carregar timestamp, identificação da fonte e parâmetros necessários para investigação. Se o sistema usa visão computacional para decisões de maior impacto, as responsabilidades por revisão, correção e tratamento de erros precisam estar previstas na arquitetura.
Visão computacional, processamento de imagens e inteligência artificial
Processamento de imagens é um conjunto de técnicas para modificar, medir ou melhorar sinais visuais, incluindo filtragem, contraste, transformação geométrica e extração de bordas. A visão computacional utiliza esses procedimentos, mas procura interpretar conteúdo, relações e eventos do mundo capturado. Nem todo processamento de imagens utiliza inteligência artificial e nem toda aplicação de visão computacional necessita de Deep Learning. Em alguns problemas, regras geométricas ou métodos estatísticos bem definidos atendem melhor ao requisito.
Machine Learning permite que modelos aprendam relações a partir de exemplos em vez de depender exclusivamente de regras codificadas manualmente. Deep Learning utiliza redes com múltiplas camadas capazes de aprender representações complexas, sendo comum em classificação, detecção e segmentação. A escolha do método deve refletir dados disponíveis, desempenho exigido, explicabilidade, custo de atualização e capacidade de processamento. Um modelo sofisticado pode ser inadequado quando o fenômeno é simples e exige previsibilidade.
Computer Vision é o termo técnico em inglês para visão computacional. Machine Vision costuma descrever, em contexto industrial, sistemas de inspeção e medição orientados a tarefas de manufatura, frequentemente com iluminação e aquisição controladas. Os termos podem se sobrepor, mas não são equivalentes em todo contexto comercial. O projeto precisa descrever a função, como medir uma peça, detectar defeito superficial ou identificar um objeto em uma cena, em vez de depender apenas de rótulos tecnológicos.
A infraestrutura de captura também influencia a distinção. Uma estação de inspeção industrial pode utilizar câmera de alta resolução, iluminação estroboscópica, trigger e sincronismo com o processo. Um sistema urbano ou de CFTV normalmente recebe cenas variáveis e precisa lidar com occlusões e múltiplos alvos. A metodologia de validação deve reconhecer essas diferenças: precisão obtida em uma bancada controlada não pode ser transferida sem ensaio para uma aplicação externa ou para outra unidade.
Principais tarefas: classificação, detecção, segmentação e tracking
Classificação de imagem responde qual classe melhor descreve uma imagem ou região: por exemplo, identificar se uma amostra contém determinado padrão de defeito. Detecção de objetos adiciona localização aproximada, tipicamente com bounding boxes. Segmentação identifica regiões em maior detalhe por pixels, útil para medir extensão de uma área ou separar objetos próximos. Essas tarefas produzem resultados distintos, e suas métricas não devem ser tratadas como intercambiáveis no contrato.
Object Tracking acompanha alvos ao longo de frames e pode gerar trajetórias, tempos de permanência e contagens associadas a uma direção de movimento. O desempenho depende da detecção, da frequência de quadros, da oclusão e das regras de associação. Uma pessoa que sai de cena e retorna pode receber outro identificador, e objetos próximos podem causar troca de identidade. Por isso, uma contagem de pessoas deve ser validada em cenários reais de fluxo, cruzamentos e iluminação.
Reconhecimento óptico de caracteres (OCR) converte texto visual em caracteres; sistemas de leitura de placas podem combinar detecção da placa, correção geométrica e reconhecimento. Pose Estimation estima pontos de referência de um corpo ou objeto, mas não garante interpretação correta de intenção ou comportamento. Em segurança, análises de postura e ação exigem extremo cuidado com erros e com a finalidade do tratamento. Modelos que descrevem aparências não devem ser apresentados como instrumentos infalíveis de julgamento humano.
Para escolher tarefas, comece pela saída exigida. Se a meta é contabilizar ocupação, talvez detecção, tracking e regras de cruzamento sejam suficientes. Se é medir defeito superficial, segmentação e calibração podem ser necessárias. Se é localizar evento para investigação, metadados e vínculo com gravação são tão importantes quanto o classificador. Essa decomposição evita comprar um pacote genérico de analytics que oferece recursos sem relação com o resultado operacional.
| Tarefa | Saída produzida | Exemplo de aplicação | Principal cuidado |
| Classificação | Classe da imagem ou região | Diferenciar tipos de produto | Classes e cenário representativos |
| Object Detection | Bounding box e categoria | Localizar objetos em cena | Escala, oclusão e falso positivo |
| Segmentation | Máscara por pixel ou instância | Medir área de um defeito | Precisão das bordas e calibração |
| Object Tracking | Trajetória entre frames | Contagem de fluxo | Troca de identidade e oclusão |
| OCR | Texto extraído da imagem | Ler código ou identificação | Resolução, nitidez e iluminação |
Algoritmos e modelos: métodos clássicos e Deep Learning
Métodos clássicos incluem limiarização, filtros, detecção de bordas, transformações, descrição de características e operações morfológicas. São úteis quando o ambiente é relativamente controlado ou quando se deseja extrair atributos simples e verificáveis. A OpenCV documenta um ecossistema de ferramentas para manipulação, filtragem, alinhamento, detecção e tracking. Esses métodos continuam relevantes em etapas de preparação dos dados e podem coexistir com modelos aprendidos em uma solução moderna.
Modelos baseados em redes convolucionais e arquiteturas posteriores são utilizados para reconhecer padrões visuais complexos. Detectores como famílias YOLO e modelos de segmentação possuem diferentes compromissos entre precisão, velocidade, tamanho e requisitos de hardware. O nome do algoritmo não garante que o sistema funcionará em qualquer instalação. O desempenho informado pelo fornecedor normalmente depende de dataset, hardware, resolução, versão e parâmetros; todos esses elementos precisam ser verificados contra as condições do projeto.
Foundation Models e arquiteturas multimodais ampliam possibilidades de busca, descrição e interpretação de imagens, mas podem gerar respostas inconsistentes, afirmações não sustentadas pela imagem ou variações conforme o prompt. Em aplicações críticas, não é adequado substituir prova de desempenho por uma demonstração visual impressionante. A engenharia precisa definir quais saídas serão utilizadas, quando exigir revisão humana e quais erros não podem resultar em uma ação automática irreversível.
A seleção deve considerar latência de inferência, throughput em frames por segundo, consumo de memória, custo de licença, facilidade de atualização e governança dos modelos. Uma aplicação com cem streams simultâneos pode demandar arquitetura diferente de um único posto de inspeção. Se o processamento é realizado em edge, há restrições de energia e espaço; se ocorre em servidor, há rede e storage; se utiliza cloud, surgem dependências de conectividade, custos e proteção de dados.
Captura, óptica, iluminação e qualidade da imagem
Um sistema de visão computacional não começa no código. A câmera, lente e iluminação precisam produzir detalhes suficientes para a tarefa. Pixel density, distância focal, abertura, exposição e compressão afetam diretamente os padrões disponíveis para análise. Uma cena ampla, ideal para acompanhamento geral, pode não oferecer detalhe suficiente para uma inspeção ou reconhecimento específico. O projeto deve confrontar campo de visão com a dimensão do objeto e testar diferentes condições de operação.
Iluminação é variável crítica. Contraluz, sombras, reflexos, variação solar e flicker podem reduzir a estabilidade de detecção. Em inspeções industriais, é possível controlar fonte luminosa, ângulo e sincronismo; em ambientes externos, o sistema precisa tolerar ou reconhecer limites de condição. Compensações de software ajudam em certos casos, mas não recuperam detalhes que nunca foram capturados pelo sensor. A especificação deve conter condições mínimas de aquisição e cenários em que não há garantia de desempenho.
Compressão de vídeo reduz tráfego e armazenamento, mas pode remover textura e introduzir artefatos que prejudicam OCR, segmentação e análise de objetos pequenos. Taxa de quadros insuficiente pode perder eventos rápidos; exposição inadequada causa motion blur. A arquitetura de rede e VMS também pode disponibilizar streams secundários com resolução distinta da gravação principal. É preciso verificar exatamente qual stream será entregue ao modelo e como o resultado se vinculará à imagem original.
No comissionamento, a qualidade deve ser avaliada a partir das cenas efetivas, não apenas pelas especificações nominais. Um roteiro pode incluir turnos diurnos e noturnos, objetos de diferentes dimensões, pessoas com roupas variadas, interferências e situações de oclusão. O relatório precisa registrar câmera, firmware, configuração, imagem representativa e condições de teste. A comparação entre resultados e requisitos orienta correções de posição, lente, iluminação ou escolha do algoritmo.
Arquitetura: edge AI, servidores, cloud, VMS e dados
No processamento em edge, a inferência ocorre na própria câmera ou em equipamento próximo à fonte, reduzindo a necessidade de transmitir todos os frames a um servidor analítico. Isso pode ajudar em aplicações que requerem baixa latência e operação local, mas a capacidade é limitada pelo hardware e pelas funções do fabricante. A atualização de modelos e políticas de segurança precisa ser gerenciada em cada dispositivo. Não basta o rótulo ‘câmera inteligente’ para comprovar as tarefas suportadas.
Uma arquitetura centralizada pode receber streams de várias câmeras em servidores ou clusters, facilitando gestão de versões, processamento e integrações corporativas. Em contrapartida, exige largura de banda, capacidade computacional, storage, alimentação e disponibilidade adequadas. Alguns projetos utilizam arquitetura híbrida: a câmera extrai eventos preliminares e servidores consolidam informação ou executam análise adicional. A engenharia deve distinguir dados de vídeo, metadados e eventos, pois possuem fluxos e requisitos distintos.
A arquitetura de captura e processamento deve demonstrar cobertura, capacidade de rede, disponibilidade, armazenamento e integração com a plataforma de operação. O projeto de CFTV articula esses requisitos antes da aquisição de câmeras e software, evitando escolhas que não sustentem o resultado esperado.
VMS é uma plataforma de gerenciamento de vídeo e operação, não sinônimo de visão computacional. Pode receber eventos de câmeras, integrar analytics e oferecer investigação ou exportação, conforme recursos e licenças. O ONVIF Profile M define interfaces de interoperabilidade para metadados e eventos de analytics entre dispositivos e aplicações conformes; a conformidade não implica suporte automático a todas as funções opcionais. A matriz de compatibilidade deve registrar modelo, versão, perfil e recurso efetivamente testado.
Business Intelligence é uma camada de utilização e consolidação de dados vindos de diferentes sistemas, e não a tecnologia responsável por detectar objetos nos frames. Eventos originados em câmeras e serviços de visão computacional podem ser correlacionados com vendas, estoques, alarmes, acesso ou automação para gerar indicadores. A aplicação precisa definir identificadores, horários, qualidade, regras de agregação e responsabilidade pelo dado. Essa divisão ajuda a evitar confundir fonte de eventos, gestão de vídeo e análise corporativa.
Casos de uso em indústria, varejo e segurança eletrônica
Em linhas de produção, visão computacional pode apoiar inspeção visual de peças, medição dimensional, identificação de presença e rastreamento de lotes. O desempenho depende da repetibilidade de aquisição e do impacto de falso positivo ou falso negativo no processo. Rejeitar uma peça conforme pode aumentar desperdício; aceitar uma peça defeituosa pode comprometer qualidade ou segurança. A escolha de sensores, iluminação e posição precisa ser tratada junto com o fluxo de produção e os critérios metrológicos aplicáveis.
No varejo, modelos podem produzir contagem de pessoas, tempo de permanência, padrões de fluxo e eventos em áreas delimitadas. Essas informações só geram valor quando vinculadas a decisões operacionais claras, como dimensionar atendimento, avaliar ocupação ou estudar filas. Uma contagem que não diferencia passagens repetidas, funcionários e visitantes pode gerar indicadores inadequados. O projeto precisa definir metodologia e limites de interpretação antes de usar números para comparar lojas ou turnos.
Eventos de vídeo só se tornam úteis quando são associados às rotinas da operação e aos demais sistemas, como controle de acesso e alarmes. A engenharia de segurança eletrônica integrada define interfaces, critérios de resposta e responsabilidades para que as informações cheguem a quem precisa utilizá-las.
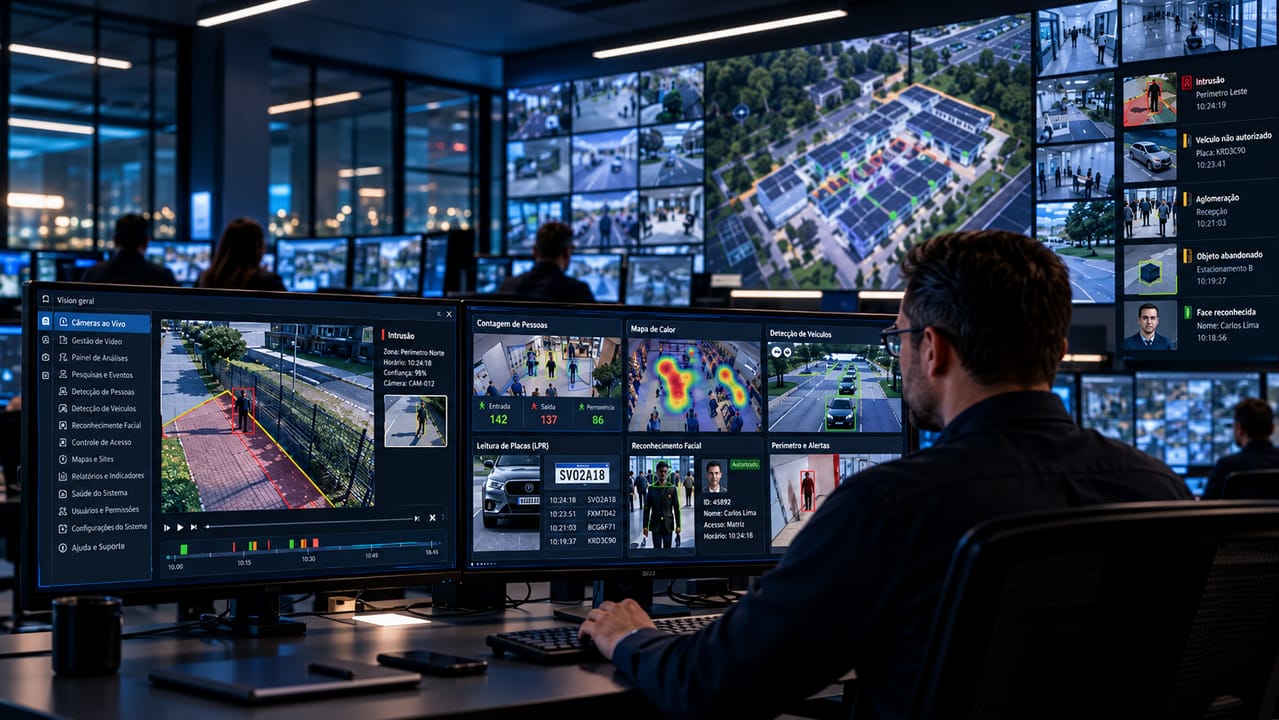
Em CFTV, analytics pode facilitar busca por objetos, identificação de passagens por regiões, detecção de intrusão em áreas determinadas e correlação com gravações. A escolha depende de cenário, qualidade de captura e integração com VMS. A detecção de um objeto não equivale necessariamente ao reconhecimento de sua identidade, e um alarme técnico não constitui prova definitiva de conduta. Operadores precisam de procedimentos de validação e resposta, inclusive para tratamento de falsos alertas.
Em infraestrutura urbana ou predial, visão computacional pode apoiar medição de ocupação, observação de tráfego e detecção de condições predefinidas. A utilização em espaço público exige considerar finalidade, transparência, proteção de dados e limitações do modelo. Técnicas podem ser combinadas com sensores não visuais quando a imagem isolada não descreve o fenômeno. O projeto deve avaliar se uma solução menos invasiva entrega o resultado com menor custo e risco.
Métricas: precisão, recall, falsos positivos e teste de campo
Performance de modelo precisa ser definida por tarefa. Em classificação, accuracy pode ser relevante, mas tornar-se enganosa quando uma classe rara representa o evento crítico. Precision informa a proporção de positivos previstos que são corretos; recall informa a proporção de eventos positivos reais que foram identificados. A escolha do threshold altera o balanço entre alertas indevidos e ocorrências perdidas. A engenharia deve indicar quais erros são mais custosos e quais limites são aceitáveis.
Em detecção de objetos, métricas como IoU e mAP ajudam a avaliar localização e desempenho em datasets, mas não substituem testes no ambiente de instalação. Uma taxa global pode esconder perda de performance à noite, em chuva ou com objetos parcialmente oclusos. Os resultados precisam ser estratificados por cenário, câmera, turno, classe e característica operacional relevante. Uma proposta comercial deve informar dataset, condições de teste e versão do modelo para tornar números comparáveis.
O teste deve contar com ground truth confiável e método de anotação definido. Em contagem de pessoas, por exemplo, é necessário comparar eventos produzidos com observação independente durante períodos representativos, incluindo fluxos elevados e sentidos opostos. O resultado pode incluir diferença absoluta e relativa de contagem, precisão de eventos, latência e disponibilidade. Não basta repetir uma demonstração preparada pelo fornecedor; o aceite precisa ocorrer em cenários reais definidos pelo contratante.
Também é importante medir funcionamento do sistema completo: frames perdidos, atraso de evento, inconsistência de timestamps, interrupção de conectividade, retenção e comportamento após reinício. Uma rede ou storage subdimensionado pode prejudicar o resultado sem que o algoritmo tenha sido modificado. O relatório deve separar falhas de captura, inferência, integração e uso operacional. Essa decomposição torna a correção objetiva e permite exigir de cada fornecedor a evidência correspondente à sua responsabilidade.
| Indicador | O que mede | Erro de interpretação a evitar |
| Precision | Positivos previstos que estão corretos | Não informa quantos eventos reais foram perdidos |
| Recall | Eventos reais positivos identificados | Não revela sozinho quantos alertas indevidos ocorreram |
| False positive rate | Alertas positivos indevidos entre os casos negativos | Depende da definição de negativo e da amostra |
| mAP | Qualidade de detecção em conjunto de avaliação | Não substitui teste em câmera e operação reais |
| Latência ponta a ponta | Tempo até o evento estar utilizável | Não é apenas tempo de inferência do modelo |
Dataset, treinamento, validação e model drift
A representatividade dos dados condiciona o desempenho de modelos aprendidos. O conjunto de treinamento deve refletir variedade de cenas, perspectivas, iluminação e condições esperadas, respeitando obrigações relativas aos dados utilizados. Se o sistema foi treinado com imagens limpas de um ambiente controlado, sua precisão em uma instalação externa não pode ser presumida. O projeto precisa identificar lacunas de cobertura e reservar dados independentes para validação, evitando avaliar o modelo apenas nos mesmos exemplos utilizados durante o treinamento.
Separar treino, validação e teste ajuda a reduzir interpretações excessivamente otimistas. É necessário evitar vazamento de dados, como frames praticamente idênticos de um mesmo vídeo distribuídos entre conjuntos que deveriam ser independentes. A avaliação pode usar cenários ou unidades não presentes no treinamento para medir generalização. Quando há poucos exemplos de eventos raros, resultados precisam ser apresentados com suas limitações em vez de converter amostras insuficientes em garantias de precisão.
Model drift e data drift descrevem alterações no comportamento observado ou no perfil dos dados que podem prejudicar a validade da solução. Mudanças de layout, iluminação, fluxo, câmeras e compressão são exemplos práticos. A operação deve monitorar métricas e registrar versões dos modelos e das configurações. Se uma atualização melhora uma condição mas piora outra, o controle de mudanças precisa prever rollback, retestes e decisão formal sobre os novos limites.
A governança do ciclo de vida exige responsável por dataset, anotações, modelo, infraestrutura e aceite. Em sistemas com fornecedores, contratos devem prever como novas classes, versões e condições serão avaliadas, além do acesso a indicadores e logs. A organização deve conseguir identificar qual versão gerou determinado evento e em quais condições ela foi homologada. Essa rastreabilidade apoia auditorias, investigações e evolução da solução ao longo do contrato.
Privacidade, segurança e uso responsável de imagens e metadados
Imagens de pessoas identificadas ou identificáveis podem envolver dados pessoais, exigindo análise da finalidade e das condições legais do tratamento, de acordo com a LGPD. O projeto deve definir quem controla os dados, quem os processa, quais usuários podem acessá-los e por quanto tempo serão retidos. A existência de uma câmera em operação não significa autorização irrestrita para novos usos analíticos. Ao adicionar reconhecimento ou classificação, a finalidade pode mudar e exigir nova avaliação jurídica e de governança.
Nem todo evento visual precisa armazenar imagem identificável. Algumas aplicações podem operar com contagens agregadas, eventos minimizados ou metadados suficientes para a finalidade declarada. Essa decisão deve equilibrar capacidade de investigação e redução de exposição. Medidas como segmentação, autenticação, criptografia, logs e retenção proporcionais são relevantes tanto para streams quanto para bancos de eventos e backups. Metadados vinculados a indivíduos podem continuar constituindo informação pessoal conforme o contexto.
Modelos podem produzir erros sistemáticos ou resultados distintos entre condições e grupos representados. O NIST AI Risk Management Framework 1.0 organiza atividades em Govern, Map, Measure e Manage e recomenda avaliar riscos ao longo do ciclo de vida. Sua utilização é voluntária e não equivale a certificação de conformidade. A avaliação deve incluir impactos de falsos alarmes, falhas e decisões automatizadas, além de prever revisão humana quando houver consequências relevantes.
A ISO/IEC 42001:2023 oferece requisitos para um sistema de gestão de inteligência artificial no contexto organizacional, mas não determina que qualquer aplicação de visão computacional possua conformidade automática. A governança precisa integrar qualidade, privacidade, segurança, documentação e gestão de fornecedores. Para sistemas de vigilância, o uso responsável é parte da especificação técnica e deve ser resolvido antes de coletar e combinar dados em escala.
Como especificar um projeto de visão computacional e selecionar fornecedores
A contratação deve começar por uma matriz de casos de uso. Cada linha precisa informar problema operacional, fonte de imagens, local, condição de captura, evento esperado, ação subsequente e indicador de sucesso. Essa matriz impede que a seleção seja guiada apenas pela lista de recursos de um fabricante. É necessário identificar o que será executado em edge, servidor ou cloud e como as informações chegarão ao VMS, aplicações de negócio e equipes responsáveis.
Um escopo completo especifica câmeras, óptica, rede, PoE, switches, processamento, licenças, storage, políticas de retenção e interfaces. Deve definir também as dependências de instalação civil, energia, climatização e segurança, além do fluxo documental entre disciplinas. Um projeto aparentemente concluído pode exigir revisão se surgirem informações tardias sobre capacidade de rede, carga elétrica ou integração com outros sistemas. Interfaces precisam possuir responsáveis, prazos e critérios de encerramento.
Antes de contratar algoritmos, câmeras ou plataformas, a análise de alternativas precisa relacionar objetivos operacionais, riscos, custos, integração e critérios de aceite. Uma avaliação consultiva independente permite transformar necessidades dispersas em requisitos comparáveis e decisões técnicas rastreáveis.
A comparação de propostas deve considerar compatibilidade, limitações, suporte, atualizações, dados de teste, custos recorrentes e estratégia de saída. Uma arquitetura proprietária pode ser adequada em certos contextos, mas precisa ser avaliada quanto a integração e dependência comercial. A simples declaração de suporte a ONVIF não demonstra que todos os eventos analíticos serão recebidos pelo VMS. A prova de conceito deve utilizar modelos e versões reais e documentar funções que não estarão disponíveis.
Em empreendimentos com múltiplos contratos, Owner’s Engineering ou engenharia consultiva podem apoiar a verificação independente dos requisitos e das propostas. A definição de responsabilidades entre integrador, fornecedor de câmeras, software e infraestrutura evita lacunas durante instalação e aceite. O contrato precisa prever documentação, transferência de conhecimento, manutenção do modelo e retestes após atualização. O objetivo é contratar um resultado mensurável que permaneça sustentável na operação.
Comissionamento, FAT, SAT e aceite de uma solução
FAT pode validar componentes e integrações em condições controladas antes do envio aos locais de instalação. SAT deve demonstrar o resultado com câmeras, redes, iluminação e usuários reais, conforme critérios previamente aprovados. A fiscalização precisa registrar configurações, firmware, versões, horários, condições da cena e métricas observadas. Uma demonstração em vídeo gravado pode ajudar a comparar algoritmos, mas não comprova desempenho de operação em tempo real nem continuidade durante falha de rede.
Uma matriz de teste deve combinar casos normais, negativos e de exceção. Em contagem de pessoas, por exemplo, é necessário verificar diferentes densidades, sentidos, oclusões e horários. Em inspeção industrial, comparar amostras com defeitos representativos e peças conformes. Nos sistemas de segurança, testar alertas, supressão de eventos repetidos e comportamento do operador. Os limites de aprovação devem estar definidos antes da medição para evitar alterar critérios após observar resultados desfavoráveis.
É necessário verificar também segurança, disponibilidade e recuperação: perda de comunicação com VMS, reinício de câmeras, falha de alimentação, inconsistência de relógio e restauração após atualização. Um algoritmo pode continuar produzindo inferências localmente enquanto os eventos deixam de chegar ao centro de operações. O aceite precisa demonstrar o fluxo completo até o registro e a apresentação à equipe autorizada, distinguindo disponibilidade de vídeo, metadados e alarme.
O dossiê de recebimento deve incluir diagramas, inventário, matriz de compatibilidade, parâmetros de aquisição, métricas, registros de teste, limitações, manuais e plano de manutenção. Pendências precisam de responsável e prazo, com reteste registrado após correção. A operação deve receber treinamento sobre sinais de falha e procedimentos de validação, evitando tratar toda saída do modelo como verdade absoluta. O encerramento do projeto ocorre quando resultado, documentação e responsabilidade estão alinhados.
Considerações finais
Visão computacional conecta aquisição de imagem, processamento e interpretação a aplicações que precisam utilizar informação visual. Seu valor não está na simples existência de algoritmos, mas na capacidade de produzir saídas confiáveis nas condições reais do ambiente. Classificação, detecção, segmentação e tracking atendem propósitos distintos, e a seleção precisa partir do caso de uso e dos erros que a operação consegue tolerar.
Captura, iluminação, rede, processamento, VMS e integração de dados fazem parte do mesmo sistema. Uma câmera ou algoritmo isolado não garante desempenho quando há perda de frames, baixa qualidade de imagem ou incompatibilidade de interfaces. A engenharia deve manter responsabilidades explícitas entre disciplinas, especificar condições de teste e documentar requisitos de continuidade e segurança antes da contratação.
A implantação exige dados representativos, medição objetiva, governança de versões e acompanhamento de alterações do ambiente. Resultados obtidos em demonstrações não devem ser extrapolados sem validação, especialmente em aplicações que afetam pessoas, segurança ou processos críticos. Métricas e evidências de campo permitem revisar modelos, corrigir desvios e manter confiabilidade ao longo do ciclo de vida.
Em aplicações corporativas, a visão computacional pode gerar eventos para CFTV e plataformas analíticas, enquanto Business Intelligence consolida essas informações com outras fontes para apoiar decisões. Essa separação ajuda a escolher arquitetura e responsabilidades adequadas. O projeto bem-sucedido é aquele cujo resultado pode ser explicado, medido, auditado e sustentado pela organização.
Referências técnicas
[1] OPENCV. Get Started: OpenCV Bootcamp, Image Manipulation, Image Filtering, Object Tracking and Object Detection. OpenCV, s.d. Disponível em: https://opencv.org/get-started/
[2] ONVIF. Profile M: Metadata and events for analytics applications. ONVIF, s.d. Disponível em: https://www.onvif.org/profiles/profile-m/
[3] NATIONAL INSTITUTE OF STANDARDS AND TECHNOLOGY. AI Risk Management Framework (AI RMF) 1.0. Gaithersburg: NIST, 2023. Disponível em: https://www.nist.gov/itl/ai-risk-management-framework
[4] INTERNATIONAL ELECTROTECHNICAL COMMISSION; INTERNATIONAL ORGANIZATION FOR STANDARDIZATION. ISO/IEC 42001:2023: Information technology — Artificial intelligence — Management system. 2023. Disponível em: https://webstore.iec.ch/en/publication/90574
[5] BRASIL. Lei nº 13.709, de 14 de agosto de 2018. Lei Geral de Proteção de Dados Pessoais. Brasília, 2018. Disponível em: https://www.planalto.gov.br/ccivil_03/_ato2015-2018/2018/lei/l13709.htm
Perguntas frequentes
É a área que desenvolve métodos para interpretar imagens e vídeos, extraindo informações sobre objetos, características e eventos para aplicações técnicas.
A imagem é capturada, preparada e analisada por algoritmos que geram classificações, detecções, máscaras, trajetórias ou eventos, sujeitos a validação.
Muitas aplicações utilizam Machine Learning e Deep Learning, mas também existem técnicas clássicas de processamento de imagens sem modelos aprendidos.
Processamento modifica ou mede sinais visuais; visão computacional procura interpretar conteúdo e relações da cena. As técnicas são complementares.
Reconhecimento facial é uma aplicação possível e específica; visão computacional abrange muitas outras tarefas, incluindo inspeção, contagem e detecção.
Em inspeção industrial, varejo, infraestrutura, mobilidade, automação e segurança eletrônica, conforme as condições de captura e critérios de desempenho.
Classificação atribui classes a imagens ou regiões; detecção também localiza objetos, geralmente por bounding boxes.
Por métricas adequadas à tarefa, como precision, recall, mAP e taxas de erro, usando testes representativos e avaliação ponta a ponta.
Edge AI realiza inferência próxima à câmera; processamento centralizado utiliza servidores ou cloud, com compromissos diferentes de rede, latência e gestão.
Não. Visão computacional gera informação visual; Business Intelligence consolida essa e outras fontes para produzir indicadores e apoiar decisões.
Não. Profiles e funções opcionais precisam ser verificados por dispositivo, cliente, versão e caso de uso, inclusive metadados e eventos do Profile M.
Definir o problema, a informação esperada, o cenário de captura, os erros aceitáveis, a integração e os critérios de teste e aceite.
Materiais técnicos complementares
Soluções relacionadas
Serviços relacionados
- Projeto de CFTV IP e Videomonitoramento
- Projeto de Segurança Eletrônica Integrada
- Projeto de Rede Lógica e Redes Corporativas
Conteúdos principais sobre o tema
- Metadados em CFTV: contratação de analytics
- Business Intelligence: Análise e consolidação de Dados de Vídeo
- Projeto de CFTV: como fazer